Robotyzacja
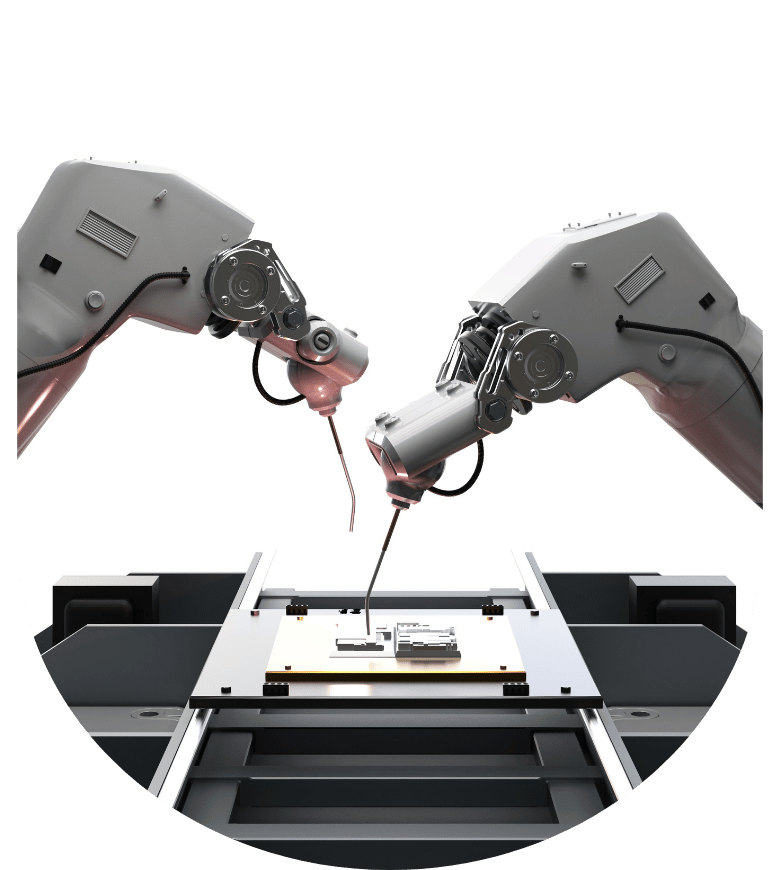
Robotyzacja procesów produkcyjnych pozwala zwiększyć wydajność, powtarzalność i precyzję, jednocześnie ograniczając udział pracy ręcznej. W połączeniu z rozwiązaniami Graco roboty przemysłowe mogą realizować zaawansowane procesy natrysku, dozowania, klejenia i aplikacji materiałów z wysoką dokładnością i powtarzalnością.
Projektujemy i dobieramy rozwiązania, które mogą zostać zintegrowane z robotami przemysłowymi oraz automatycznymi liniami produkcyjnymi. W zależności od zastosowania system może obejmować pompy, urządzenia dozujące, regulatory ciśnienia, pistolety aplikacyjne, systemy podawania materiału oraz elementy sterowania. Pozwala to stworzyć kompletny układ dopasowany do konkretnego procesu i rodzaju aplikowanego materiału.
Automatyzacja aplikacji materiałów pozwala nie tylko zwiększyć tempo produkcji, ale również ograniczyć zużycie materiału, poprawić jakość powłoki lub spoiny oraz zapewnić stałe parametry procesu. Rozwiązania Graco sprawdzają się zarówno przy prostych, powtarzalnych aplikacjach, jak i w bardziej zaawansowanych procesach wymagających precyzyjnej synchronizacji urządzeń.
Planujesz robotyzację lub automatyzację procesu aplikacji? Skontaktuj się z naszymi inżynierami. Przeanalizujemy Twoją aplikację, wymagania produkcyjne i rodzaj materiału, a następnie pomożemy dobrać odpowiednie rozwiązanie Graco oraz sposób jego integracji z istniejącą lub projektowaną linią.
Porozmawiaj z naszymi inżynierami i sprawdź możliwości robotyzacji →
Dla kogo jest robotyzacja dozowania i natrysku
Projektujemy komórki i stanowiska z robotem, gdy ścieżka kleju, uszczelniacza lub powłoki musi pozostać powtarzalna przy rosnącym wolumenie, a praca ręczna przestaje trzymać takt, ergonomię lub wymagania jakościowe klienta końcowego. Typowe wdrożenia: uszczelnianie obudów, klejenie elementów konstrukcyjnych, natrysk detali o powtarzalnej geometrii, aplikacje 2K z sekwencją mieszania i płukania.
Działamy jako integrator procesu aplikacji (Graco + mechanika + sterowanie). Robota dobieramy samodzielnie z partnerem lub integrujemy pakiet aplikacyjny z robotem wskazanym przez klienta — według modelu współpracy.
Materiały i typy aplikacji na robocie
- ścieżki uszczelniające 1K (m.in. z Check-Mate lub Therm-O-Flow),
- dozowanie 2K (HFR/EVR + zawór + procedura życia mieszanki),
- natrysk pistoletem automatycznym,
- aplikacje z korektą przepływu (EFR) względem prędkości TCP.
Krytyczne decyzje projektowe: temperatura i lepkość, prowadzenie energii i materiału na ramieniu, dostęp do dyszy, czas przezbrojenia wariantu, odciąg przy natrysku, bezpieczeństwo komórki.
Etapy projektu komórki robotycznej
- Analiza detalu, wariantów, taktu, jakości, layoutu i mediów.
- Koncepcja: robot, oprzyrządowanie, Graco, safety, odciąg.
- Wstępne ścieżki / symulacja (gdy uzasadnione zakresem).
- Budowa, integracja, programowanie receptur i ścieżek.
- FAT/SAT, szkolenie programistów, operatorów i UR.
- Optymalizacja po starcie produkcji.
Urządzenia Graco na końcówce robota
- zawory: Axial, EnDure, iQ, MD2;
- podawanie: Check-Mate, Therm-O-Flow 200;
- 2K: HFR, EVR;
- natrysk: Pistolety automatyczne.
Powiązane: Dozowanie kleju, Technologie natryskowe, Automatyzacja, Realizacje.
Integracja robota, PLC i bezpieczeństwa
Komórka obejmuje środki ochrony wynikające z oceny ryzyka, tryby pracy, blokady przy otwartej osłonie oraz czytelne stany na HMI. Aplikacja materiału jest synchronizowana z programem robota — nie działa jako niezależny „pistolet obok”.
Typowe cele komórki
Powtarzalna geometria ścieżki między detalami i zmianami, przewidywalne przezbrojenie wariantu przez wybór programu, poprawa ergonomii, przygotowanie pod dokumentację jakościową. Parametry sukcesu definiujemy na FAT (ścieżki referencyjne, czasy cyklu, checklist bezpieczeństwa).
Kiedy robot ma sens — a kiedy nie
Robotyzacja ma sens przy powtarzalnej geometrii, przewidywalnym takcie i jasnej definicji jakości ścieżki/powłoki. Jeśli detal co serię zmienia się konstrukcyjnie, a wolumen jest niski, często lepszy jest manipulator lub stanowisko z prowadnicami i automatem dozowania. Na etapie koncepcji mówimy to wprost — nie „sprzedajemy robota za wszelką cenę”.
Gdy robot jest uzasadniony, kluczowe są: sztywność oprzyrządowania, powtarzalność bazowania detalu, prowadzenie węży (promienie gięcia, zużycie), czas dojścia do pozycji serwisowej oraz procedura odzyskania procesu po awaryjnym stopie.
Współpraca z utrzymaniem ruchu i jakością
Programy ścieżek i receptury dozowania muszą mieć właściciela. Szkolimy osoby odpowiedzialne za korektę ścieżki (np. offset, prędkość) oraz za parametry materiału (ciśnienie, temperatura, otwarcie zaworu). Jakość dostaje kryteria odbioru na detalu referencyjnym (np. ciągłość ścieżki, brak przerw na łukach, akceptowalna szerokość w strefach krytycznych) — bez obiecywania uniwersalnych KPI procentowych.
FAQ
Czy robot jest zawsze w zakresie?
Zakres bywa od pakietu Graco pod Waszego robota po komórkę kompletną.
Wiele wariantów detalu?
Zwykle tak — limitem jest geometria, zasięg i czas przezbrojenia.
Hot-melt?
Tak, z kontrolą temperatury i procedurą startu po postoju.
Rozszerzalność?
Projektujemy zapas I/O i dostęp serwisowy w granicach layoutu.
Bezpieczeństwo i ergonomia jako wymaganie projektowe
Komórka robotyczna ma chronić ludzi i jednocześnie nie utrudniać serwisu. Projektujemy dojścia do zaworu/dyszy, miejsca odkładania narzędzi, jasne stany świetlne/HMI oraz procedury wejścia w tryb serwisowy. Ergonomia dotyczy też operatora logistyki materiału (wymiana wiader/beczek, obsługa Therm-O-Flow/Check-Mate) — słabo zaprojektowany „tył komórki” potrafi zniweczyć zysk z szybkiego cyklu robota.
Umów wycenę
Prześlijcie rysunek/zdjęcie detalu, opis materiału i takt — ocenimy robot vs manipulator vs automatyka stanowiskowa.
Kontakt — robotyzacja · +48 513 128 976 · +48 508 843 770 · POMP SERWIS, Tychy